


BOSM - হরাইজন্টাল কাউন্টার ড্রিলিং অ্যান্ড বোরিং মেশিন
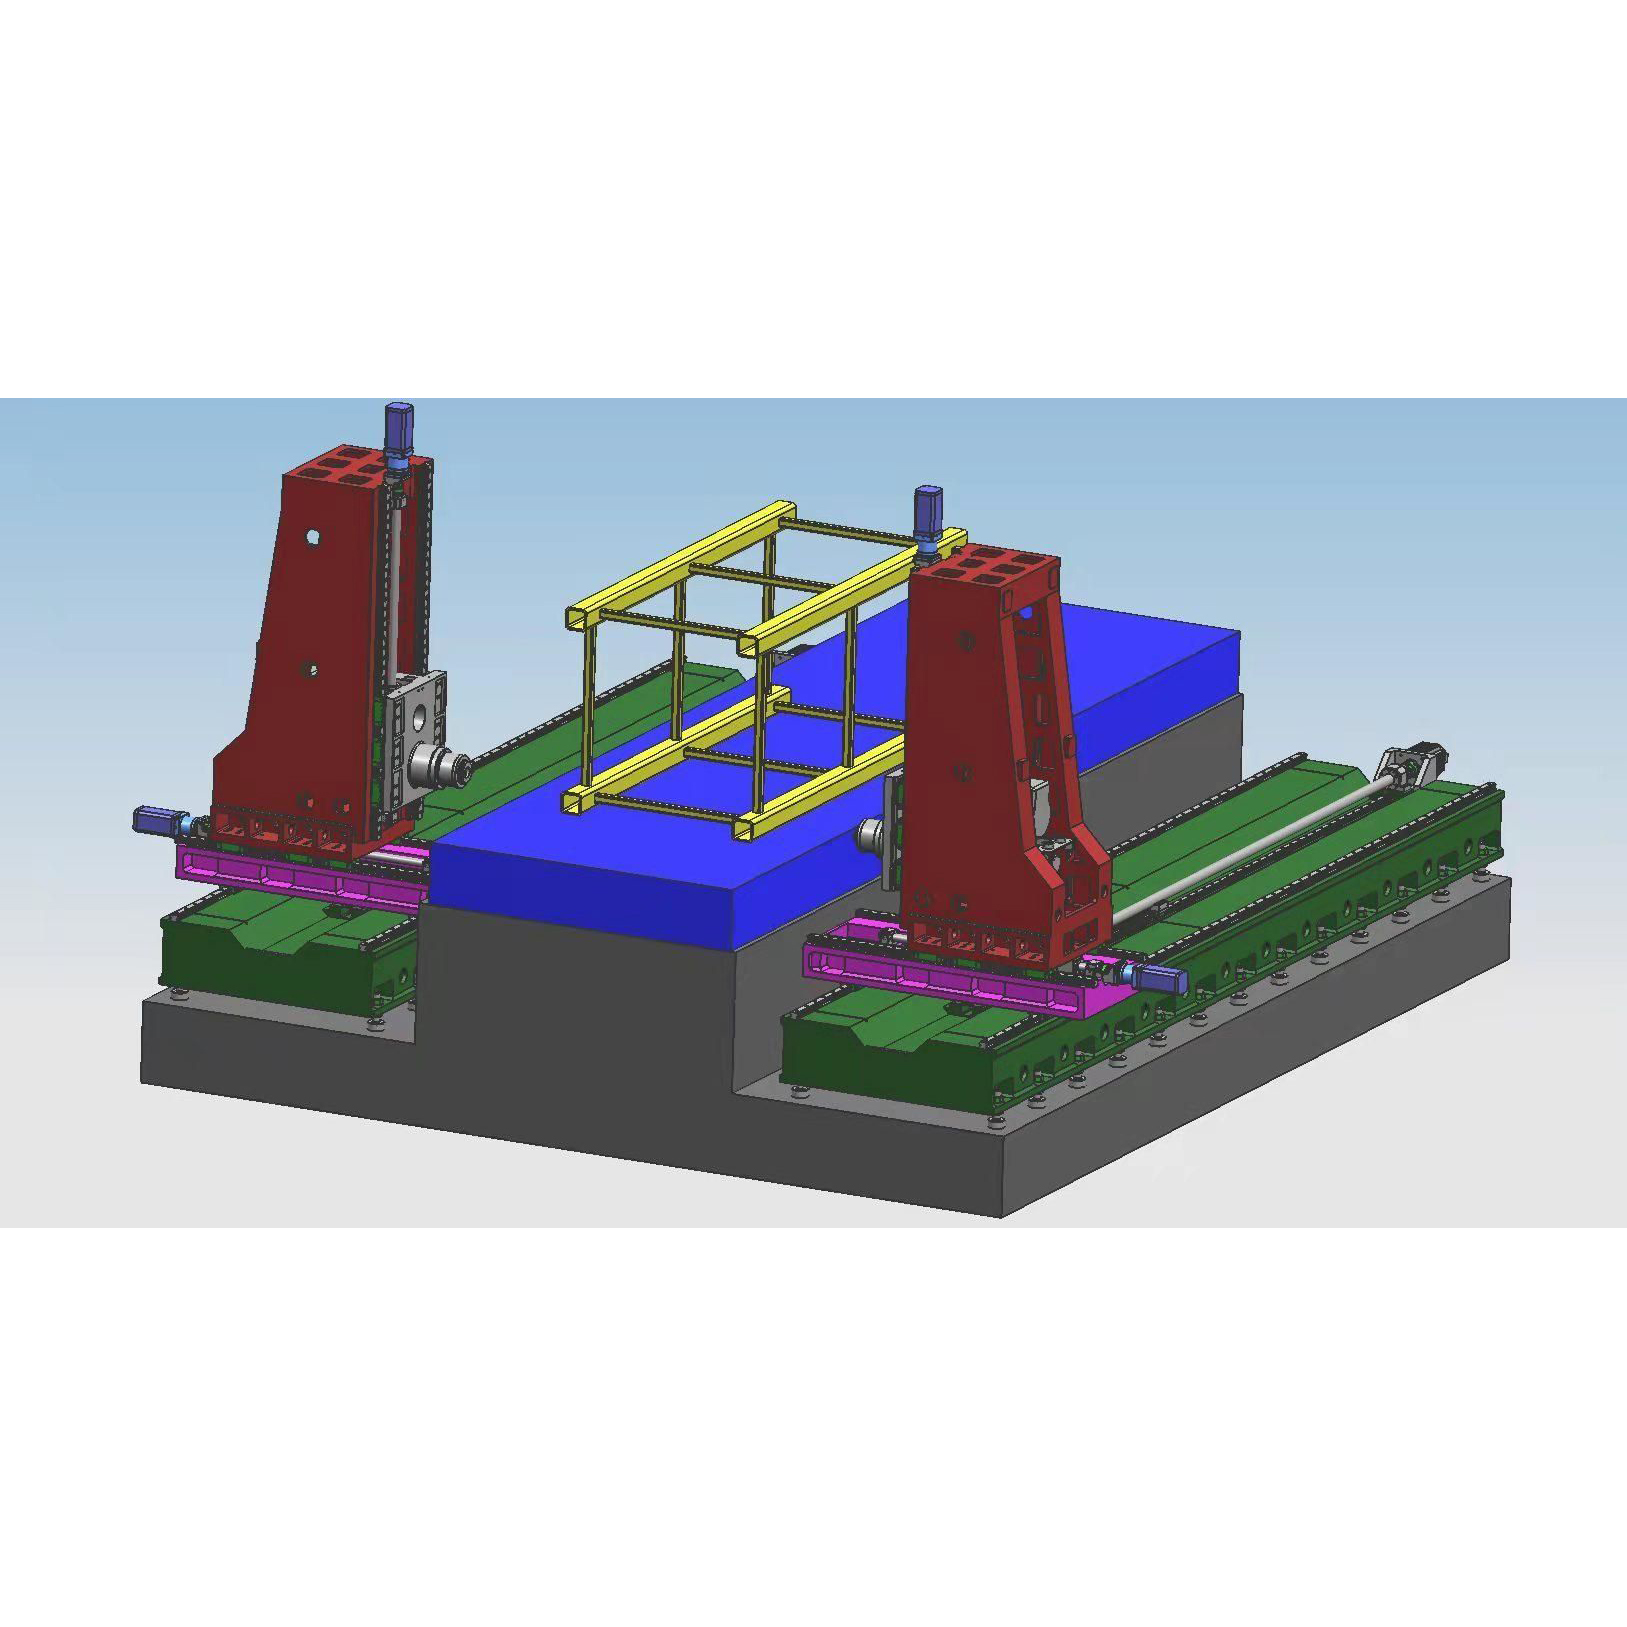
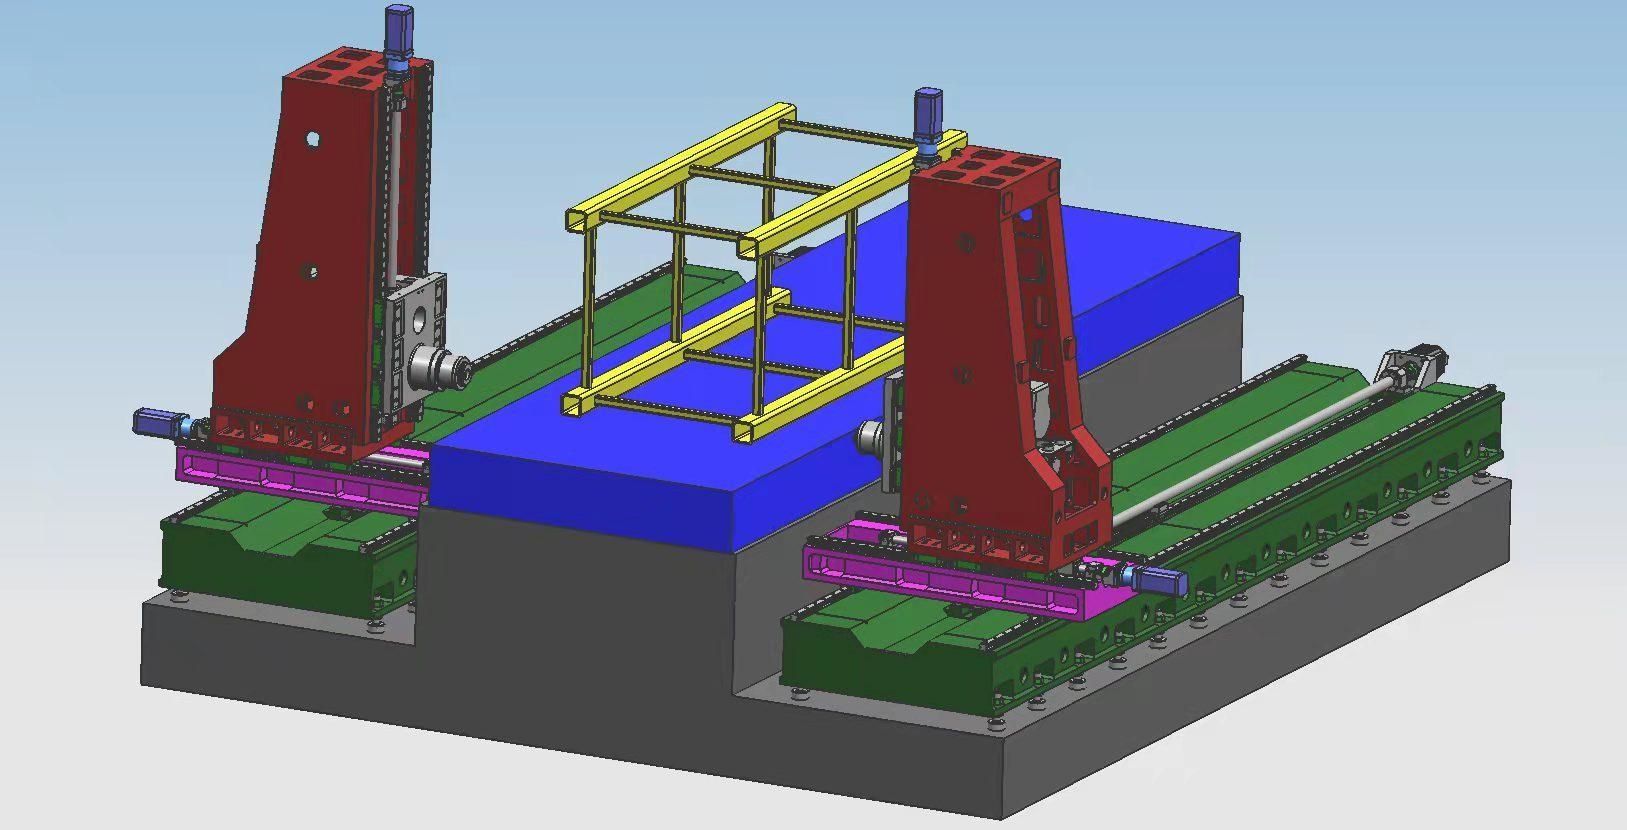
১. সরঞ্জাম ব্যবহার:
BOSM হরাইজন্টাল কাউন্টার ড্রিলিং এবং বোরিং মেশিন হলো আপনার কোম্পানির জন্য টাওয়ার ক্রেন ক্যাপ প্রক্রিয়াকরণের একটি বিশেষ মেশিন। মেশিনটিতে ২ সেট হরাইজন্টাল ড্রিলিং এবং বোরিং পাওয়ার হেড রয়েছে, যা কার্যকর স্ট্রোক সীমার মধ্যে ওয়ার্কপিসের ড্রিলিং, মিলিং এবং বোরিং করতে পারে। কাটিং এবং অন্যান্য প্রক্রিয়াকরণের ক্ষেত্রে, যন্ত্রটির পজিশনিং গতি দ্রুত, প্রক্রিয়াকরণের নির্ভুলতা উচ্চ এবং প্রক্রিয়াকরণের দক্ষতাও বেশি।
২. যন্ত্রপাতির কাঠামোগত বৈশিষ্ট্য:
2. ১. এর প্রধান উপাদানগুলোমেশিন
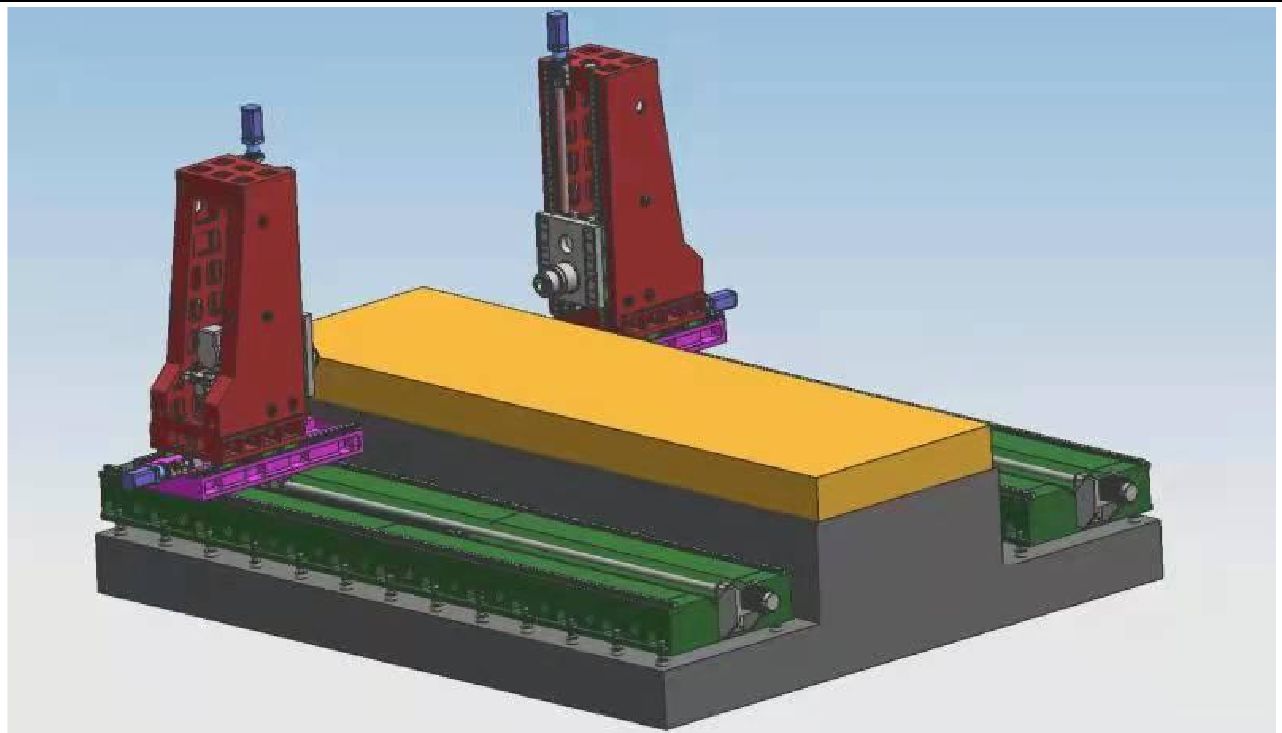
মেশিনটির প্রধান উপাদানগুলো হলো: বেড, ওয়ার্কটেবিল, বাম ও ডান কলাম, স্যাডল, র্যাম ইত্যাদি। এর বড় অংশগুলো রেজিন স্যান্ড মোল্ডিং এবং উচ্চ-মানের গ্রে আয়রন ২৫০ কাস্টিং দিয়ে তৈরি। এগুলোকে হট স্যান্ড পিটে অ্যানিলিং → ভাইব্রেশন এজিং → হট ফার্নেস অ্যানিলিং → ভাইব্রেশন এজিং → রাফ মেশিনিং → ভাইব্রেশন এজিং → ফার্নেস অ্যানিলিং → ভাইব্রেশন এজিং → ফিনিশিং প্রক্রিয়ার মাধ্যমে যন্ত্রাংশের নেতিবাচক চাপ সম্পূর্ণরূপে দূর করা হয় এবং এর কার্যক্ষমতা স্থিতিশীল রাখা হয়। যন্ত্রটির ওয়ার্কবেঞ্চ স্থির থাকে এবং এর উভয় পাশের পাওয়ার হেডগুলো বেসের সামনে ও পেছনে চলাচল করতে পারে। মেশিনটিতে ড্রিলিং, বোরিং, কাউন্টারসিঙ্কিং, ট্যাপিং ইত্যাদির মতো ফাংশন রয়েছে। টুলের শীতলীকরণ পদ্ধতি হলো অভ্যন্তরীণ শীতলীকরণ এবং বাহ্যিক শীতলীকরণ। মেশিনটিতে ৫টি ফিড অ্যাক্সিস এবং ২টি কাটিং পাওয়ার হেড রয়েছে, যেগুলো একই সাথে ৫টি অ্যাক্সিসের সাথে সিনক্রোনাসভাবে কাজ করতে পারে অথবা এককভাবেও কাজ করতে পারে। মেশিন এবং পাওয়ার হেডের অক্ষীয় দিকটি নিচের চিত্রে দেখানো হয়েছে।
2. 2 অক্ষীয় সঞ্চালন ফিড অংশের প্রধান কাঠামো
২.২.১ এক্স অক্ষ: পাওয়ার হেডটি বেসের গাইড রেল বরাবর পার্শ্বীয়ভাবে সামনে-পিছনে চলাচল করে।
এক্স-অক্ষ ড্রাইভ: এক্স-অক্ষের রৈখিক গতি বাস্তবায়নের জন্য, এসি সার্ভো মোটর এবং উচ্চ-নির্ভুল প্ল্যানেটারি রিডিউসার ব্যবহার করে বল স্ক্রু ড্রাইভের মাধ্যমে পাওয়ার হেডকে চালনা করা হয়।
এক্স২-অক্ষ সঞ্চালন: এক্স-অক্ষ বরাবর রৈখিক গতি বাস্তবায়নের জন্য, এসি সার্ভো মোটর এবং উচ্চ-নির্ভুল প্ল্যানেটারি রিডিউসার ব্যবহার করে বল স্ক্রু সঞ্চালনের মাধ্যমে পাওয়ার হেডকে চালনা করা হয়।
গাইড রেলের গঠন: প্রশস্ত ভিত্তির উপর দুটি উচ্চ-শক্তির নির্ভুল লিনিয়ার গাইড রেল স্থাপন করা হয়েছে।
২.২ Y1 অক্ষ: পাওয়ার হেডটি কলামের উপর দিয়ে উপরে ও নিচে চলাচল করে।
Y1-অক্ষ ড্রাইভ: Y1-অক্ষের রৈখিক গতি বাস্তবায়নের জন্য বল স্ক্রু-এর মাধ্যমে এসি সার্ভো মোটর দ্বারা চালিত হয়। গাইড রেলের ধরন: ৪টি ৪৫° টাইপ লিনিয়ার গাইড রেল।
২.২.৩ Y2 অক্ষ: পাওয়ার হেডটি কলামের উপর দিয়ে উপরে ও নিচে চলাচল করে।
Y2-অক্ষ সঞ্চালন: Y1-অক্ষের রৈখিক গতি বাস্তবায়নের জন্য বল স্ক্রু-এর মাধ্যমে এসি সার্ভো মোটর চালনা করা হয়।
গাইড রেলের ধরন: ৪টি ৪৫ টাইপ লিনিয়ার গাইড রেল।
২.২.৪ Z1 অক্ষ: পাওয়ার হেডটি স্যাডলের উপর সামনে-পিছনে চলাচল করে।
Z1-অক্ষ সঞ্চালন: Z1-অক্ষের রৈখিক গতি বাস্তবায়নের জন্য, এসি সার্ভো মোটর এবং উচ্চ-নির্ভুল প্ল্যানেটারি রিডিউসার ব্যবহার করে বল স্ক্রু-এর মাধ্যমে সঞ্চালন চালনা করা হয়।
২.২.৫ Z2 অক্ষ: পাওয়ার হেডটি স্যাডলের উপর সামনে-পিছনে চলাচল করে।
Z2-অক্ষ সঞ্চালন: Z2-অক্ষ বরাবর রৈখিক গতি বাস্তবায়নের জন্য এসি সার্ভো মোটর এবং উচ্চ-নির্ভুল প্ল্যানেটারি রিডিউসার ব্যবহার করে বল স্ক্রু-এর মাধ্যমে সঞ্চালন চালনা করা হয়।
2.৩. চিপ অপসারণ এবং শীতলীকরণ
ওয়ার্কবেঞ্চের নিচে উভয় পাশে ফ্ল্যাট চেইন চিপ কনভেয়র স্থাপন করা আছে, এবং শেষে লোহার চিপগুলো চিপ কনভেয়রে ফেলে দিয়ে সুশৃঙ্খল উৎপাদন ব্যবস্থা বাস্তবায়ন করা যায়। চিপ কনভেয়রের কুল্যান্ট ট্যাঙ্কে একটি কুলিং পাম্প রয়েছে, যা টুলের কর্মক্ষমতা ও দীর্ঘ পরিষেবা জীবন নিশ্চিত করার জন্য টুলের অভ্যন্তরীণ ও বাহ্যিক শীতলীকরণের কাজে ব্যবহার করা যায় এবং এর কুল্যান্ট পুনর্ব্যবহারযোগ্য।
3পূর্ণ ডিজিটাল সংখ্যাসূচক নিয়ন্ত্রণ ব্যবস্থা:
৩.১. চিপ ব্রেকিং ফাংশনের মাধ্যমে, ম্যান-মেশিন ইন্টারফেসে চিপ ব্রেকিং টাইম এবং চিপ ব্রেকিং সাইকেল সেট করা যায়।
৩.২. টুল লিফটিং ফাংশনের সাহায্যে, ম্যান-মেশিন ইন্টারফেসে টুল তোলার দূরত্ব নির্ধারণ করা যায়। নির্দিষ্ট দূরত্বে পৌঁছালে, টুলটি দ্রুত উপরে উঠে আসবে, চিপসগুলো বাইরে ছিটকে যাবে এবং এরপর দ্রুত ড্রিলিং সারফেসের দিকে এগিয়ে গিয়ে স্বয়ংক্রিয়ভাবে কাজে রূপান্তরিত হবে।
৩.২. কেন্দ্রীভূত অপারেশন কন্ট্রোল বক্স এবং হ্যান্ডহেল্ড ইউনিট নিউমেরিক্যাল কন্ট্রোল সিস্টেম ব্যবহার করে এবং এতে ইউএসবি ইন্টারফেস ও এলসিডি লিকুইড ক্রিস্টাল ডিসপ্লে রয়েছে। প্রোগ্রামিং, স্টোরেজ, ডিসপ্লে এবং কমিউনিকেশন সহজ করার জন্য, অপারেশন ইন্টারফেসে ম্যান-মেশিন ডায়ালগ, এরর কম্পেনসেশন এবং অটোমেটিক অ্যালার্মের মতো ফাংশন রয়েছে।
৩.২.. যন্ত্রটিতে প্রক্রিয়াকরণের আগে ছিদ্রের অবস্থান পূর্বরূপ দেখা এবং পুনরায় পরিদর্শন করার সুবিধা রয়েছে, এবং এর ব্যবহার খুবই সুবিধাজনক।
4স্বয়ংক্রিয় তৈলাক্তকরণ
মেশিনের প্রিসিশন লিনিয়ার গাইড রেল পেয়ার, প্রিসিশন বল স্ক্রু পেয়ার এবং অন্যান্য উচ্চ-নির্ভুল গতিশীল যন্ত্রাংশগুলোতে স্বয়ংক্রিয় লুব্রিকেশন সিস্টেম লাগানো থাকে। স্বয়ংক্রিয় লুব্রিকেটিং পাম্প চাপযুক্ত তেল সরবরাহ করে এবং কোয়ান্টিটেটিভ লুব্রিকেটরের তেল চেম্বারে তেল প্রবেশ করে। যখন তেল চেম্বার তেলে পূর্ণ হয়ে যায় এবং সিস্টেমের চাপ ১.৪~১.৭৫ এমপিএ-তে পৌঁছায়, তখন সিস্টেমের প্রেসার সুইচটি বন্ধ হয়ে যায়, পাম্প থেমে যায় এবং একই সাথে আনলোডিং ভালভ দিয়ে তেল বের হয়ে যায়। যখন রেলের তেলের চাপ ০.২ এমপিএ-এর নিচে নেমে আসে, তখন কোয়ান্টিটেটিভ লুব্রিকেটর লুব্রিকেটিং পয়েন্টে তেল ভরা শুরু করে এবং একবার তেল ভরার প্রক্রিয়া সম্পন্ন করে। কোয়ান্টিটেটিভ অয়েলার দ্বারা সরবরাহ করা তেলের সঠিক পরিমাণ এবং সিস্টেমের চাপ শনাক্ত করার ক্ষমতার কারণে, তেল সরবরাহ নির্ভরযোগ্য হয় এবং প্রতিটি গতিশীল যন্ত্রাংশের পৃষ্ঠে একটি তেলের আস্তরণ নিশ্চিত করে, যা ঘর্ষণ ও ক্ষয় কমায় এবং অতিরিক্ত গরম হওয়ার কারণে অভ্যন্তরীণ কাঠামোর ক্ষতি প্রতিরোধ করে, ফলে মেশিনের নির্ভুলতা এবং আয়ু নিশ্চিত হয়।
5. মেশিনপরিবেশ ব্যবহার করুন:
বিদ্যুৎ সরবরাহ: থ্রি-ফেজ এসি ৩৮০ভোল্ট ±১০%, ৫০হার্জ ±১; পরিবেষ্টিত তাপমাত্রা: -১০°~ ৪৫°
6গ্রহণযোগ্যতার মানদণ্ড:
JB/T10051-1999 "ধাতু কাটার মেশিনের হাইড্রোলিক সিস্টেমের সাধারণ প্রযুক্তিগত বিবরণ"
7প্রযুক্তিগত পরামিতি:
| মডেল | ২০৫০-৫জেড | |
| সর্বোচ্চ প্রক্রিয়াকরণ ওয়ার্কপিস আকার | দৈর্ঘ্য × প্রস্থ × উচ্চতা (মিমি) | ৫০০০×২০০০×১৫০০ |
| কাজের ডেস্কের আকার | দৈর্ঘ্য X প্রস্থ (মিমি) | ৫০০০*২০০০ |
| পাওয়ার হেড বেসের দিক ভ্রমণ | সামনে-পিছনে সরান (মিমি) | ৫০০০ |
| পাওয়ার হেড উপরে এবং নিচে | র্যামের ঊর্ধ্ব ও নিম্নগামী সঞ্চালন (মিমি) | ১৫০০ |
|
অনুভূমিক র্যাম টাইপ ড্রিলিং পাওয়ার হেড পাওয়ার হেড ১ ২ | পরিমাণ (২টি) | ২ |
| স্পিন্ডল টেপার | বিটি৫০ | |
| ড্রিলিং ব্যাস (মিমি) | Φ2-Φ60 | |
| ট্যাপিং ব্যাস (মিমি) | এম৩-এম৩০ | |
| স্পিন্ডল গতি (আর/মিনিট) | ৩০~৩০০০ | |
| সার্ভো স্পিন্ডল মোটরের ক্ষমতা (কিলোওয়াট) | ২২*২ | |
| বাম এবং ডান দিকে ভ্রমণ (মিমি) | ৬০০ | |
| দ্বিমুখী অবস্থান নির্ভুলতা | ৩০০মিমি*৩০০মিমি | ±০.০২৫ |
| দ্বি-মুখী পুনরাবৃত্তি অবস্থান নির্ভুলতা | ৩০০মিমি*৩০০মিমি | ±০.০২ |
পণ্যের বিভাগ
-

ভিসি সিরিজ উচ্চ দৃঢ়তা সম্পন্ন সিএনসি মেশিনিং সেন্টার...
-

এইচপি সিরিজ হরাইজন্টাল মুভিং কলাম লিনিয়ার গাইড...
-

এইচটি সিরিজ হরাইজন্টাল মুভিং কলাম লিনিয়ার গাইড...
-

ভিএস সিরিজ ফোর-ট্র্যাক হেভি ডিউটি সিএনসি মেশিনিং সি...
-

উচ্চ দৃঢ়তা সম্পন্ন ভি সিরিজ সিএনসি মেশিনিং সেন্টার
-

এক্স সিরিজ ডাবল কলাম সিএনসি মেশিনিং সেন্টার
-

অনুভূমিক ৫-অক্ষ সিএনসি মেশিনিং সেন্টার TKG1600
-

সিএনসি ভার্টিকাল টার্নিং এবং মিলিং কম্পোজিট সেন্ট...
-

উচ্চ গতির সিএনসি মেশিনিং সেন্টার জিএম সিরিজ
-

উচ্চ গতির সিএনসি মিলিং জিটি সিরিজ
-

ডুয়াল-স্পিন্ডল সিএনসি লেদ SK32
-

চাকার জন্য সিএনসি ভার্টিকাল মেশিনিং সেন্টার RFTV510...